端侧 AI 与机器人技术雷达|2026-07-31
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
此文章在 WordPress 中为密码保护状态,数据库导出未包含正文。
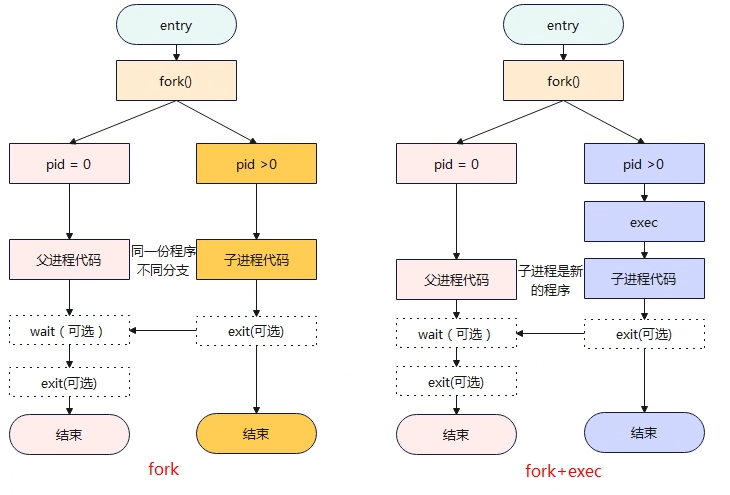
fork创建了一个新的进程,也就是fork执行后就会返回两次,分别是父进程返回和子进程返回。 exec可以加载新的程序运行(原程序是A,可以在A中运行后加载可执行程序B,B是A的子进
首行缩进 `&ensp`; //半角的空格 `&emsp`; //全角的空格(中文的话,一般就直接用两个 即可) 着色 <span style="color:red;">红色文字</span> <span st
此文章在 WordPress 中为密码保护状态,数据库导出未包含正文。
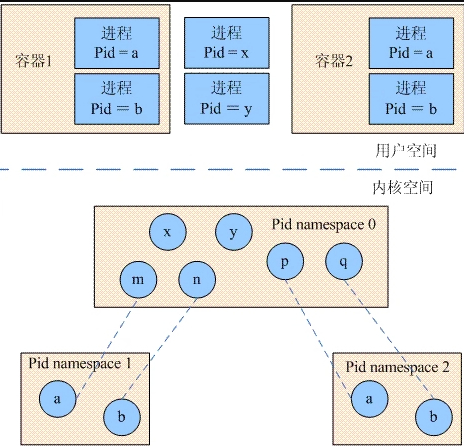
进程标识 进程是程序加载到内存的执行过程。进程与程序相比用于操作系统的资源如内存空间、文件、signal等。对于进程的标识我们使用process id来标识(PID)。 线程是进程中活跃
此文章在 WordPress 中为密码保护状态,数据库导出未包含正文。
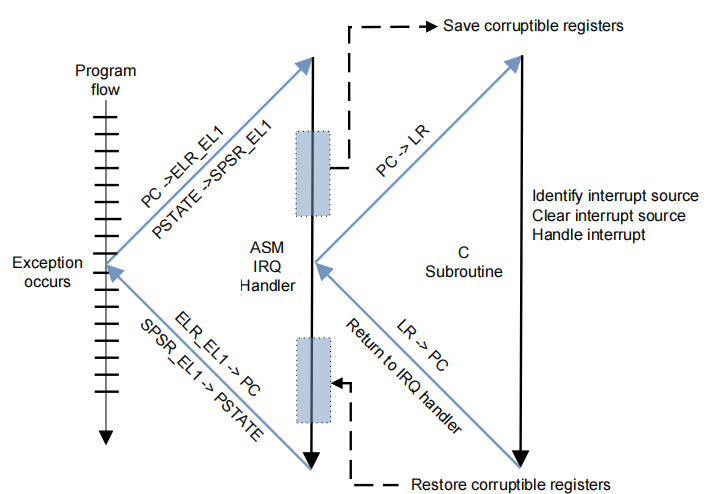
上下文 是否抢占 顶半部 中断 否 Softirq/tasklet 软中断 是 workqueue 进程 是 threaded_irq 进程 是 Tasklet:底半部,优先级比较高,处理函数中不能睡眠。 workqueue:底半部,处理函数可以睡眠,也可以执行比较长的应用。
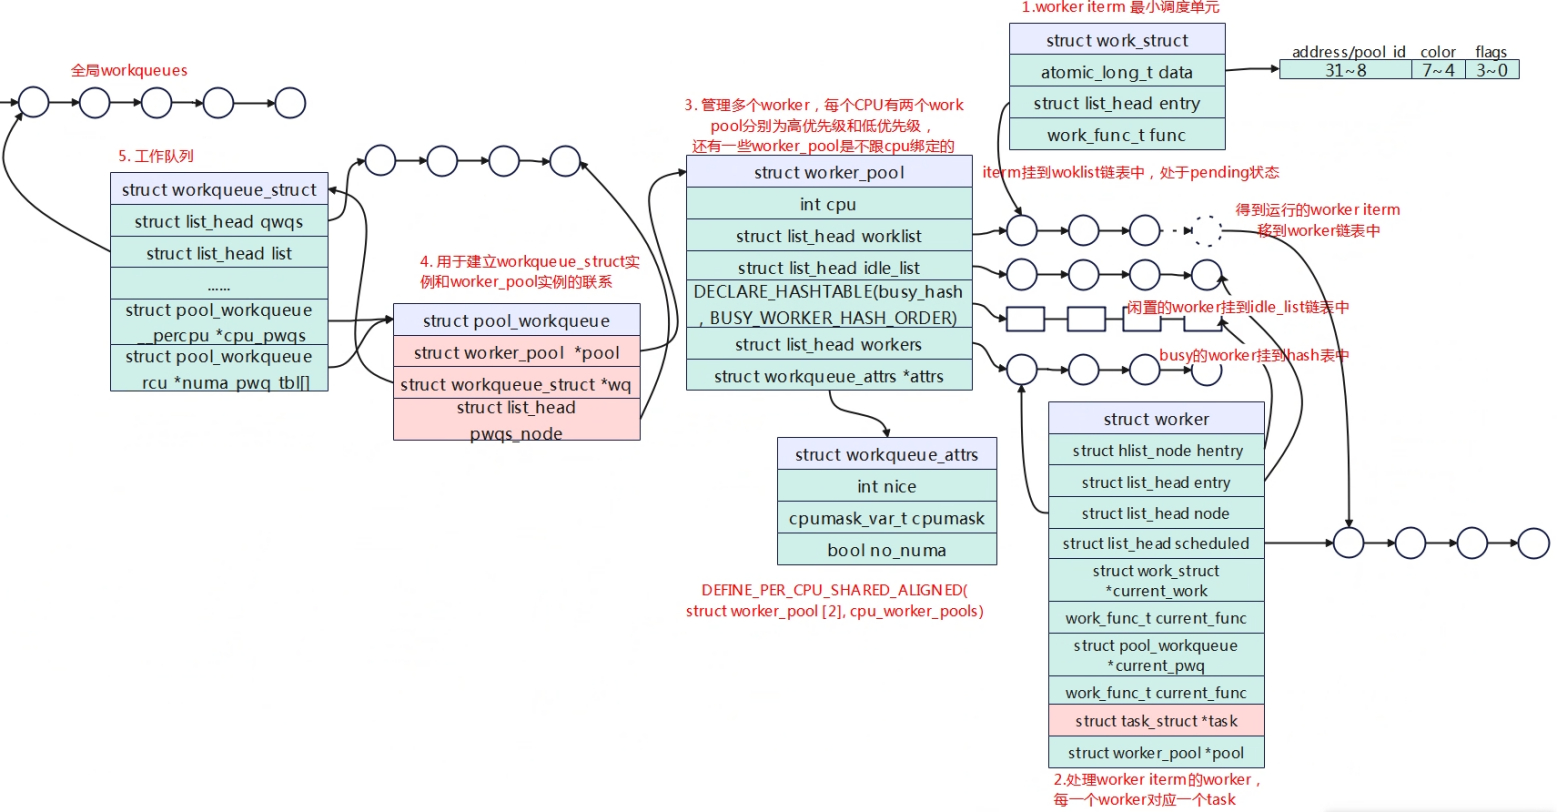
API接口 初始化 函数 说明 DECLARE_WORK(n, f) 静态定义一个work,实际就是定义一个struct work_struct的全局变量。 DECLARE_DELAYED_WORK(_work, _func) 静态定义一个work,与上面的区别就是work可以在指定时间之后
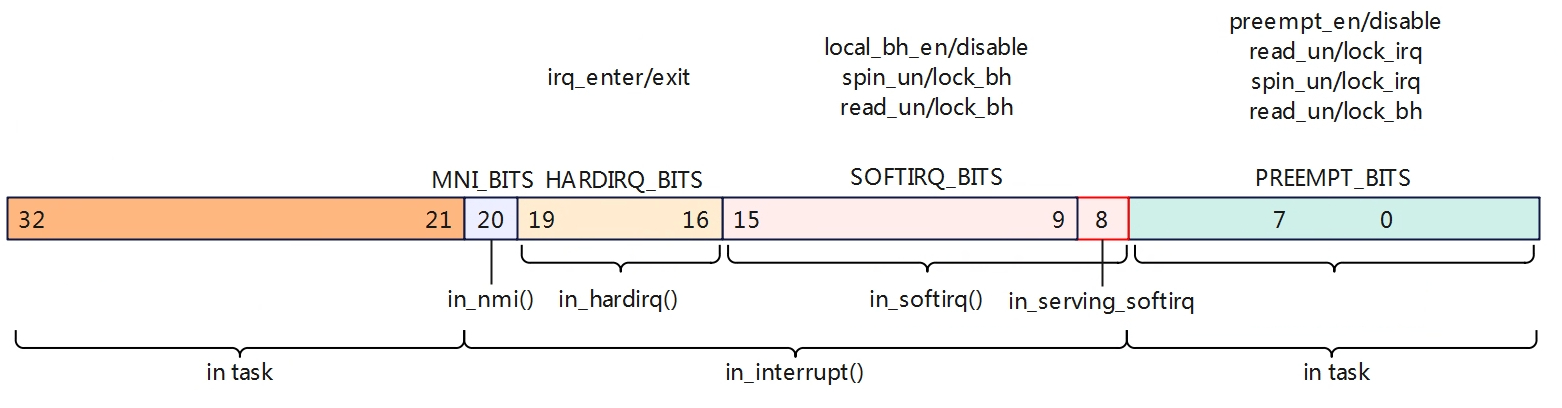
Linux的中断分为上下部机制,上半部在中断上下文中关闭了本地CPU中断响应,下半部是在中断线程中处理。在Linux系统没有引入中断线程化机制之前,就已经出现了一些下半部的机制,如
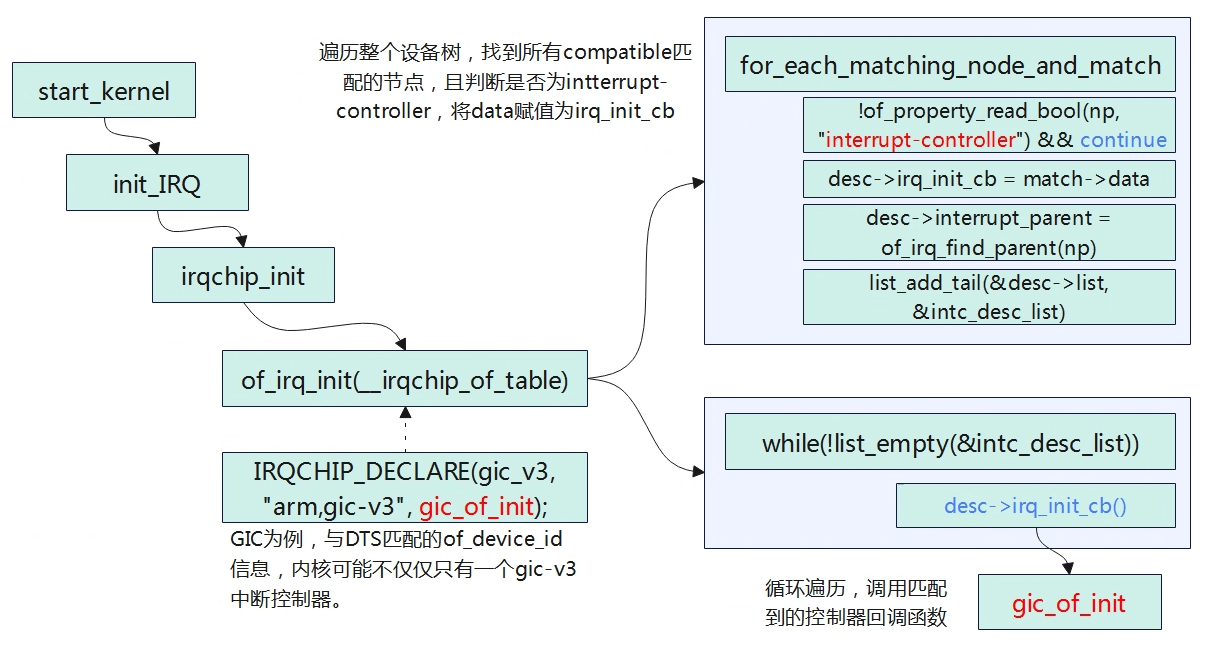
interrupt controller初始化 设备树中对gic-v3的描述如下,其中interrupt-controller标识了该设备是一个中断控制器。 interrupt-controller@3400000 { compatible = "arm,gic-v3"; #interrupt-cells = <0x03>; #address-cells = …