端侧 AI 与机器人技术雷达|2026-07-31
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
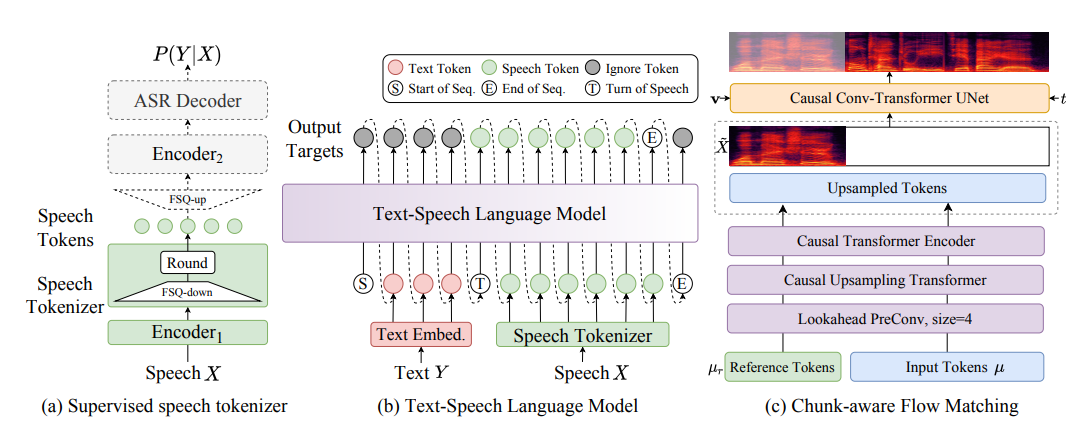
是什么 CosyVoice是阿里开源的一款文字转语音的开源模型,可以支持音色复刻。 怎么用 环境安装 (1)代码下载 git clone --recursive https://github.com/FunAudioLLM/CosyVoice.git cd CosyVoice git submodule update --init --recursive 因 …
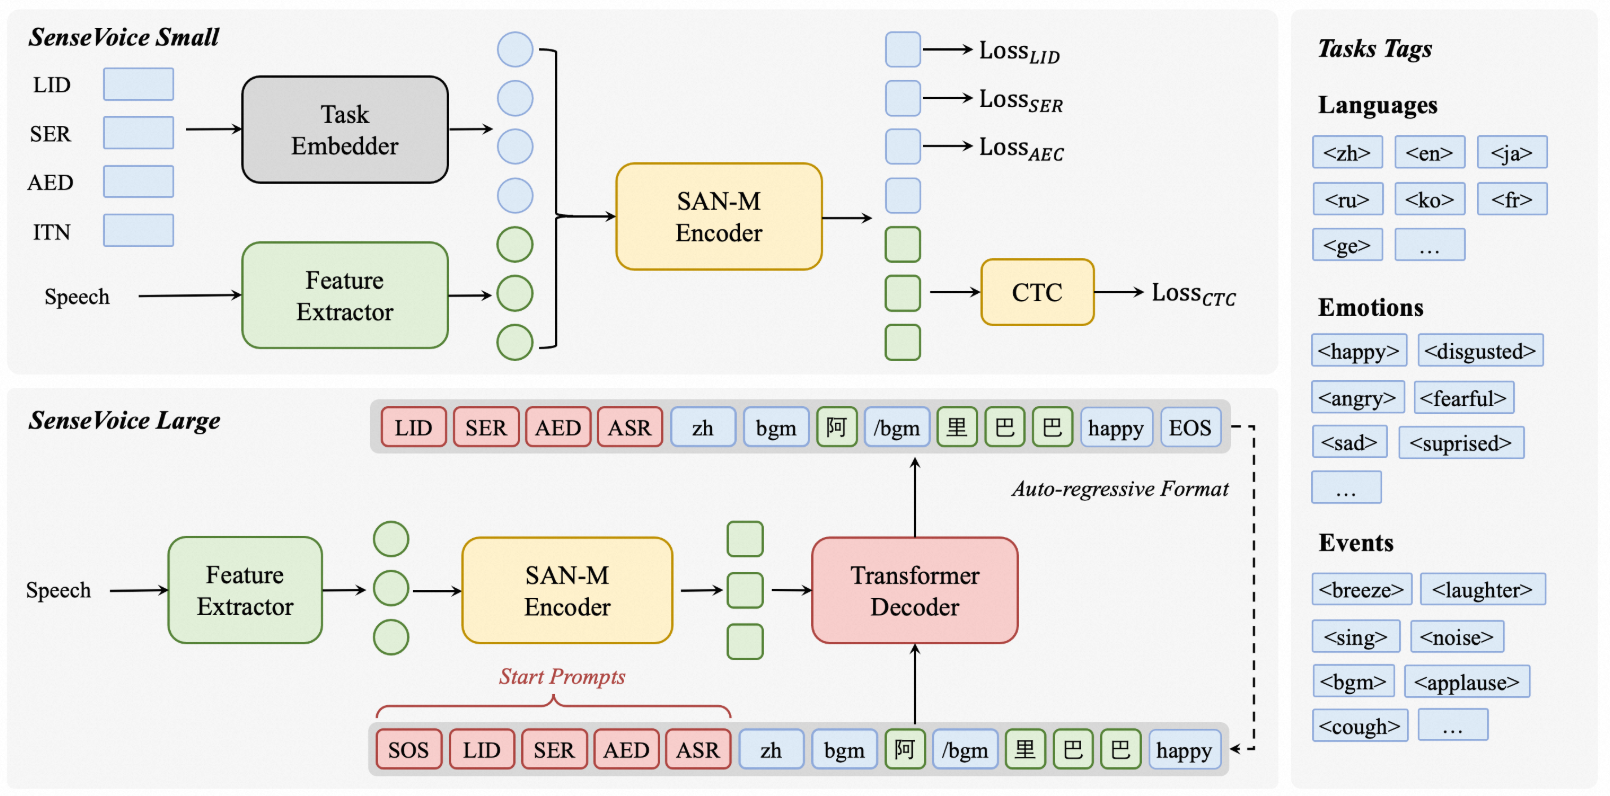
是什么 SenseVoice是多语言识别的模型,支持语音转文字(ASR, Automatic Speech Recognition,自动语音识别),语种识别(LID, Language Identification),语音情感识别(
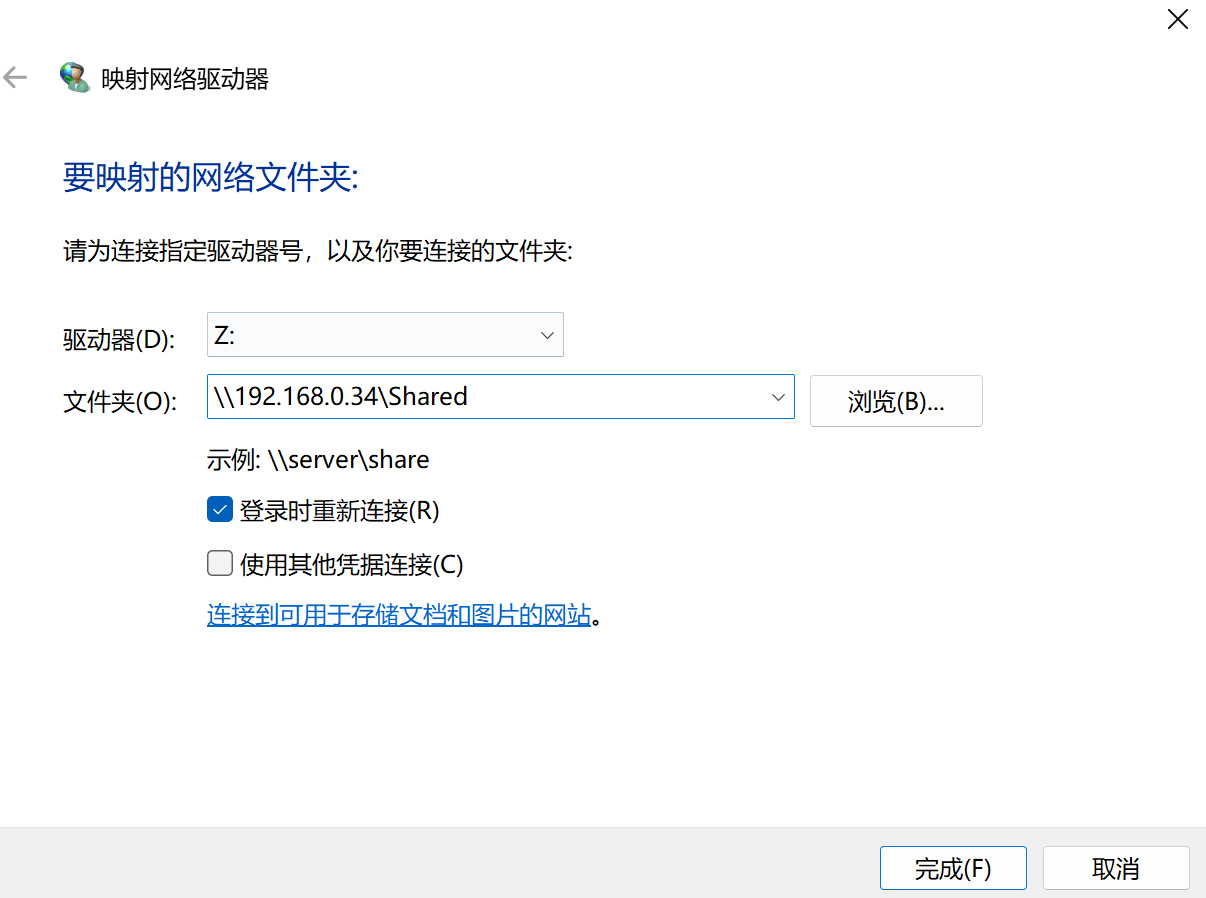
Linux 服务 安装 Samba 是Linux上实现SMB/CIFS 协议的服务,可以让 Windows、Linux、macOS 之间互相访问文件夹。 安装samba sudo apt update sudo apt install samba -y 配置 (1)配置文件 sudo vim /etc/samba/smb.conf [share] path
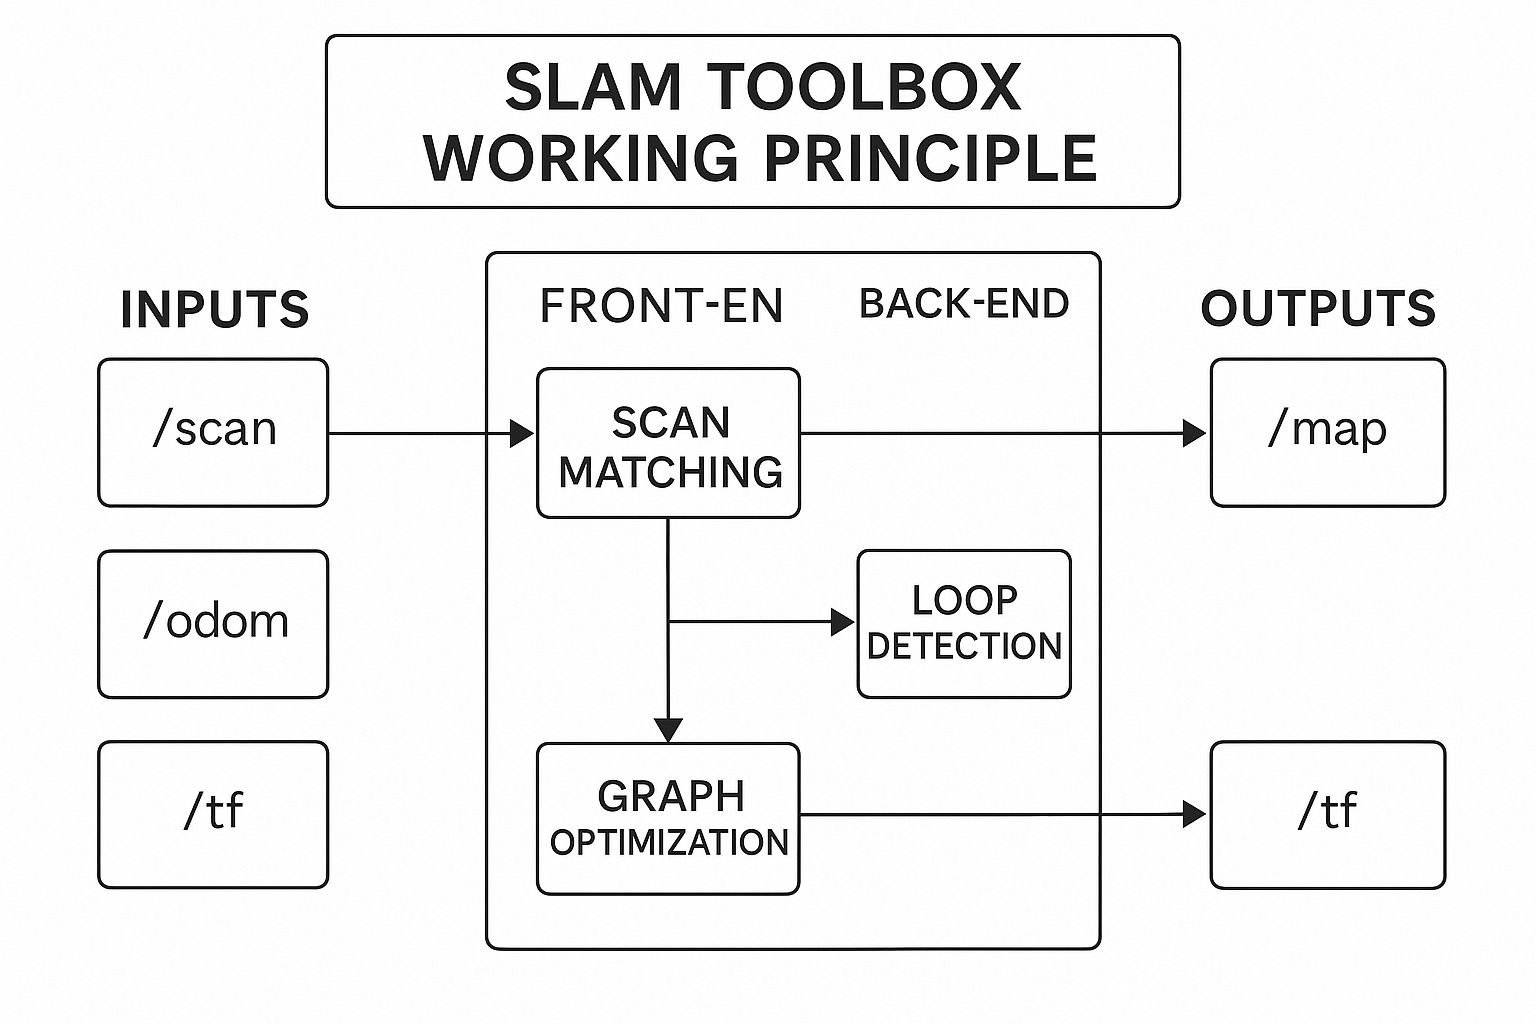
地图构建 在 ROS2 中,地图构建常用 SLAM(Simultaneous Localization and Mapping) 技术。其大概流程是: 传感器采集数据:可使用激光雷达(2D/3D LiDAR)或相机(VSLAM) 里程
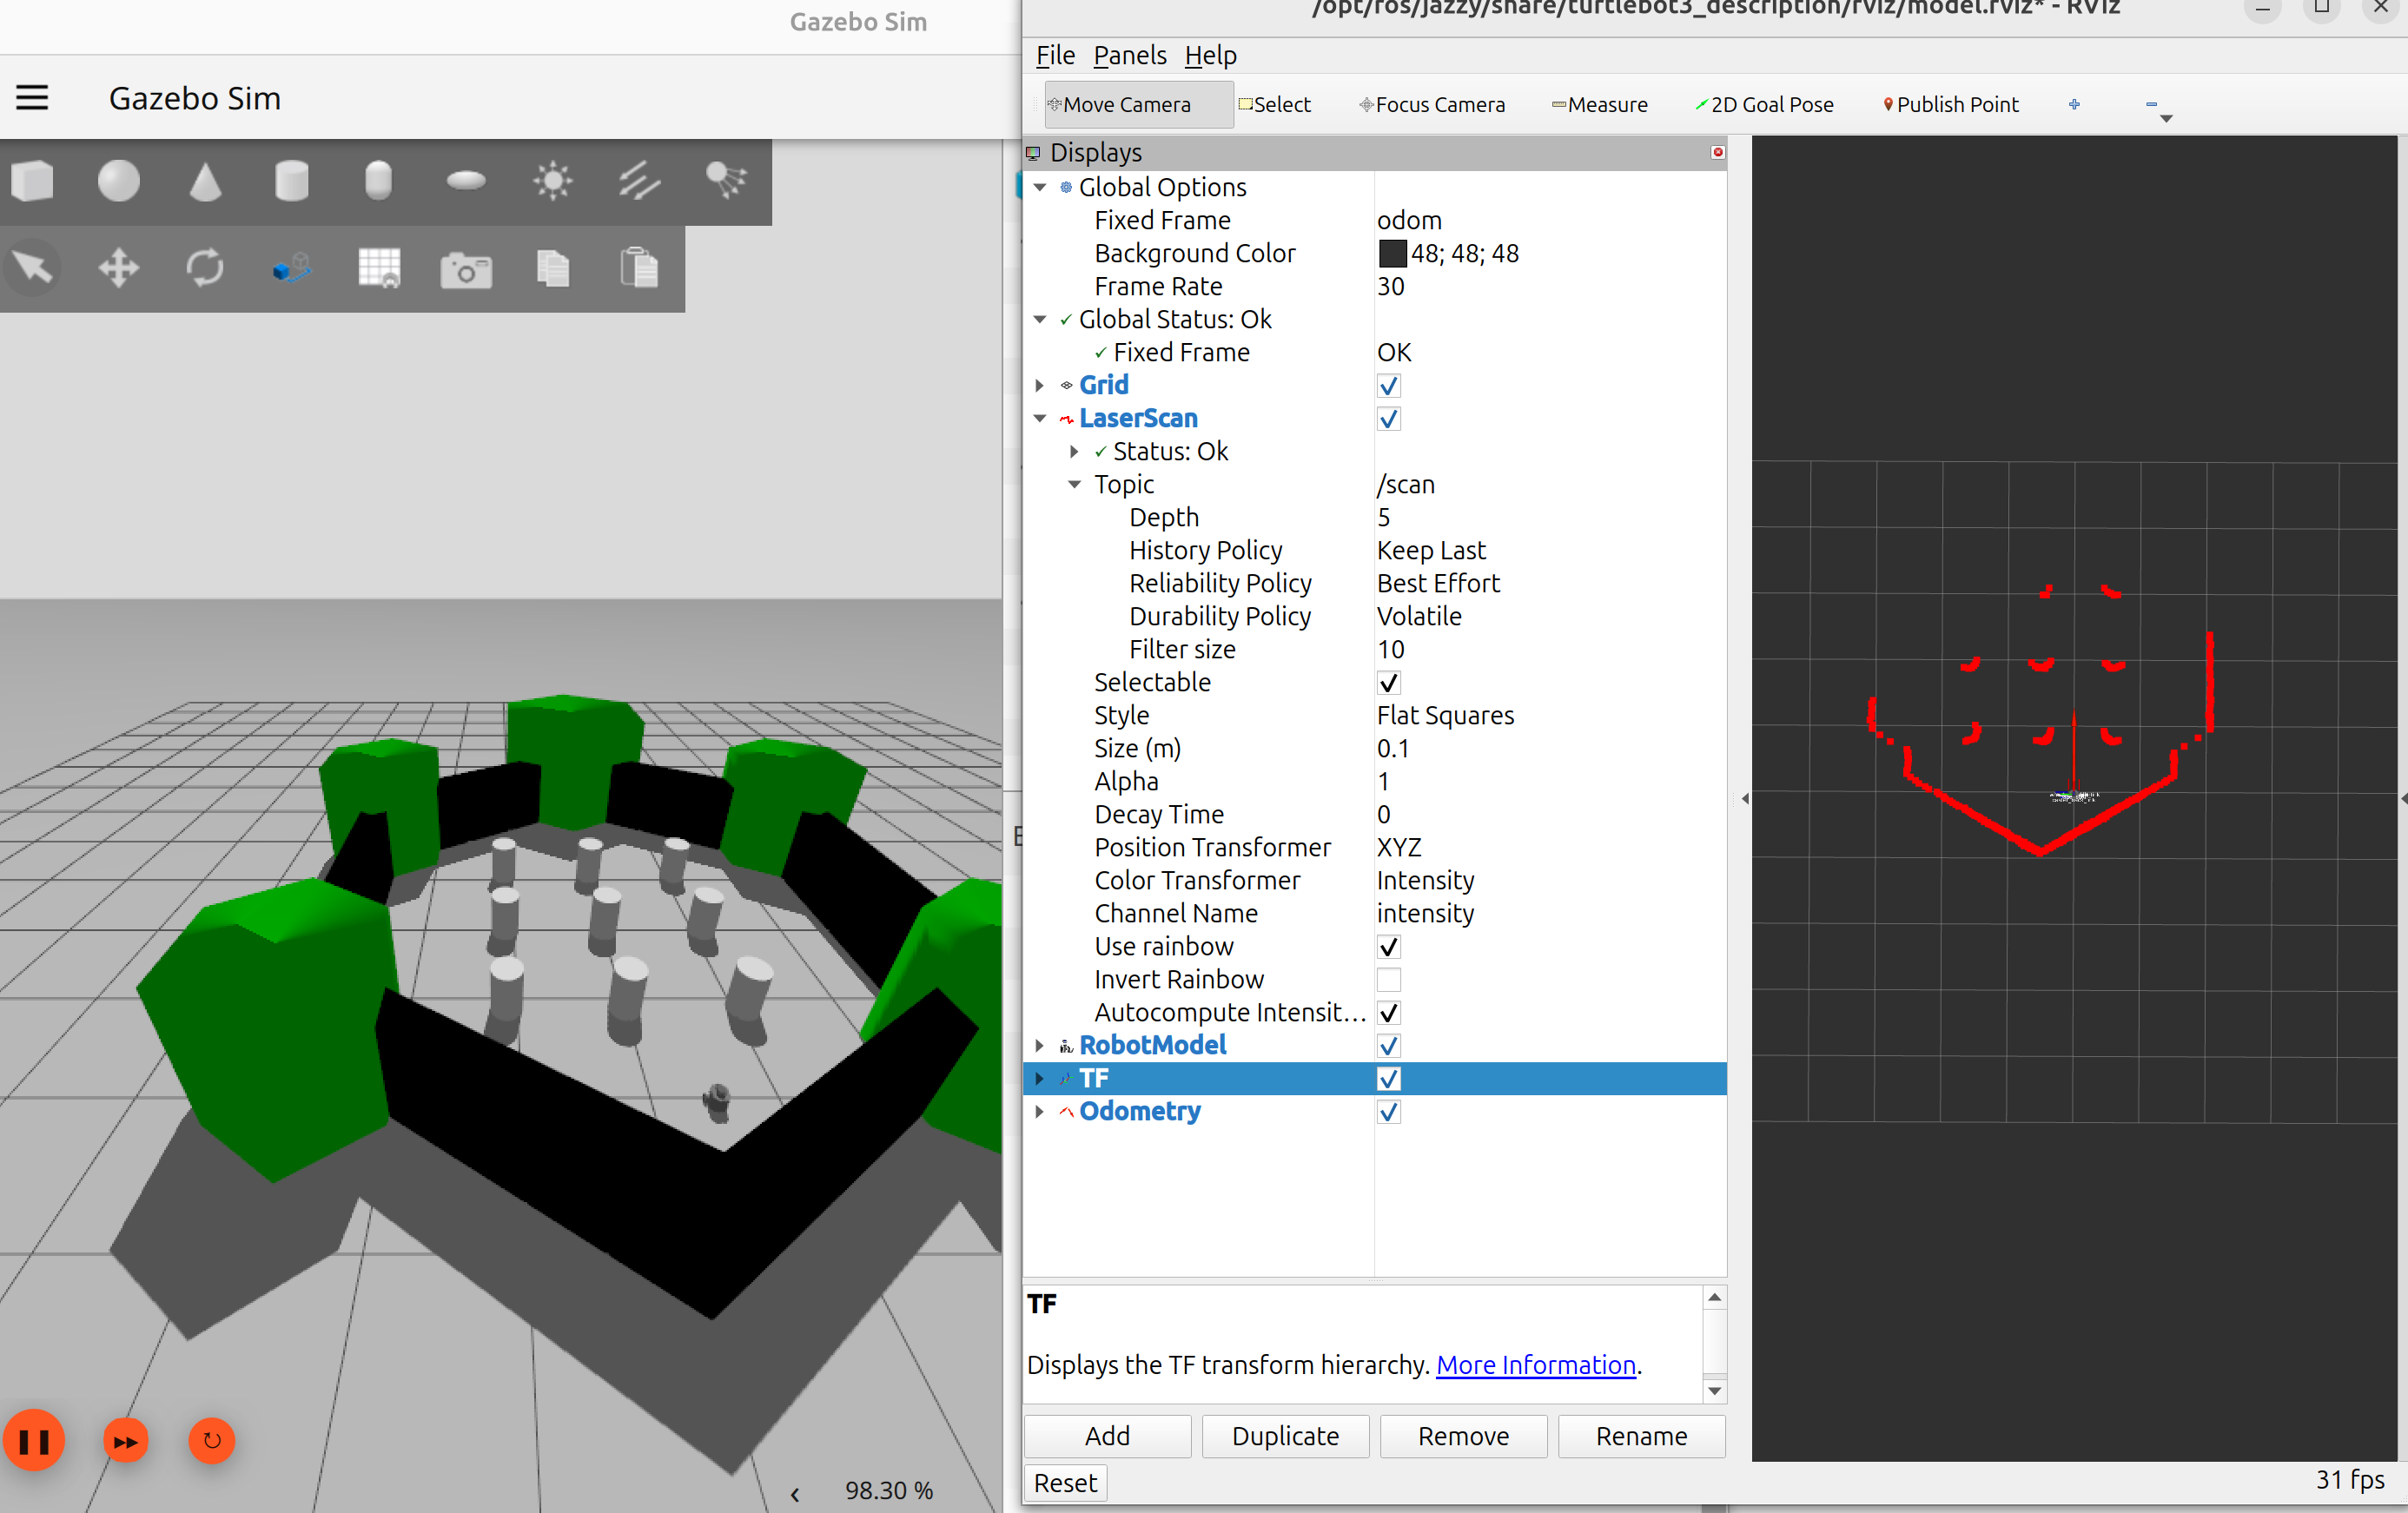
相机 相机安装 sudo apt install ros-jazzy-usb-cam 可视化 run usb_cam usb_cam_node_exe --ros-args -p video_device:=/dev/video2 ros2 run rqt_image_vew rqt_image_view 上面的-p指定具体的摄像头,可以用v4l2-ctl …
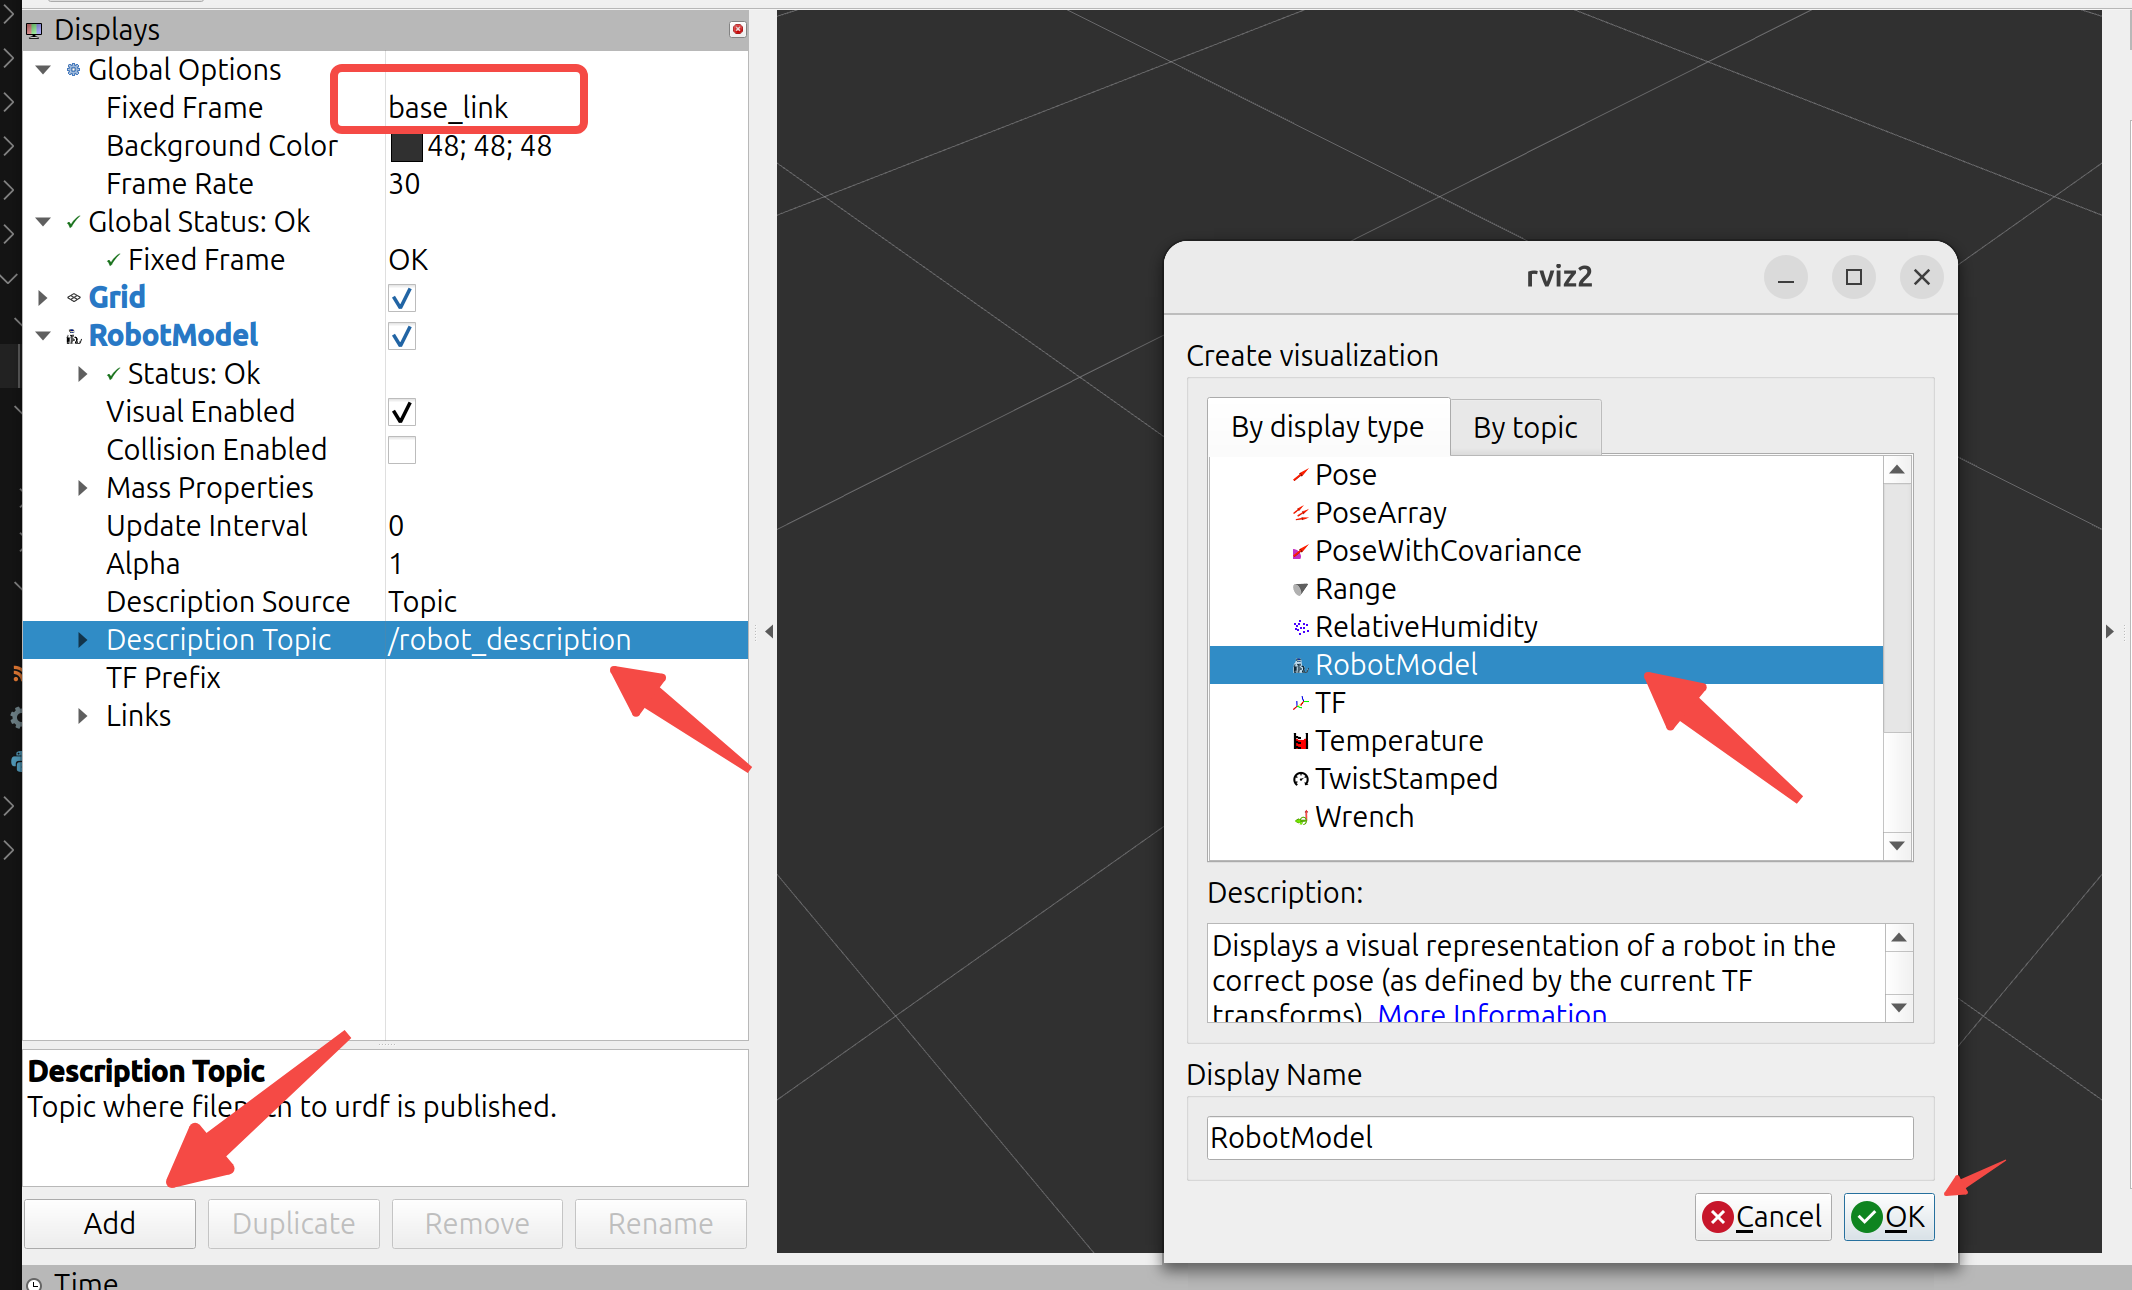
机器URDF模型 URDF 的全称是 Unified Robot Description Format(统一机器人描述格式)。它是 ROS / ROS2 系统里专门用来描述机器人结构和属性的一种 XML 格式文件。简单来说,URDF 就是“机器人说明书”,告诉 ROS
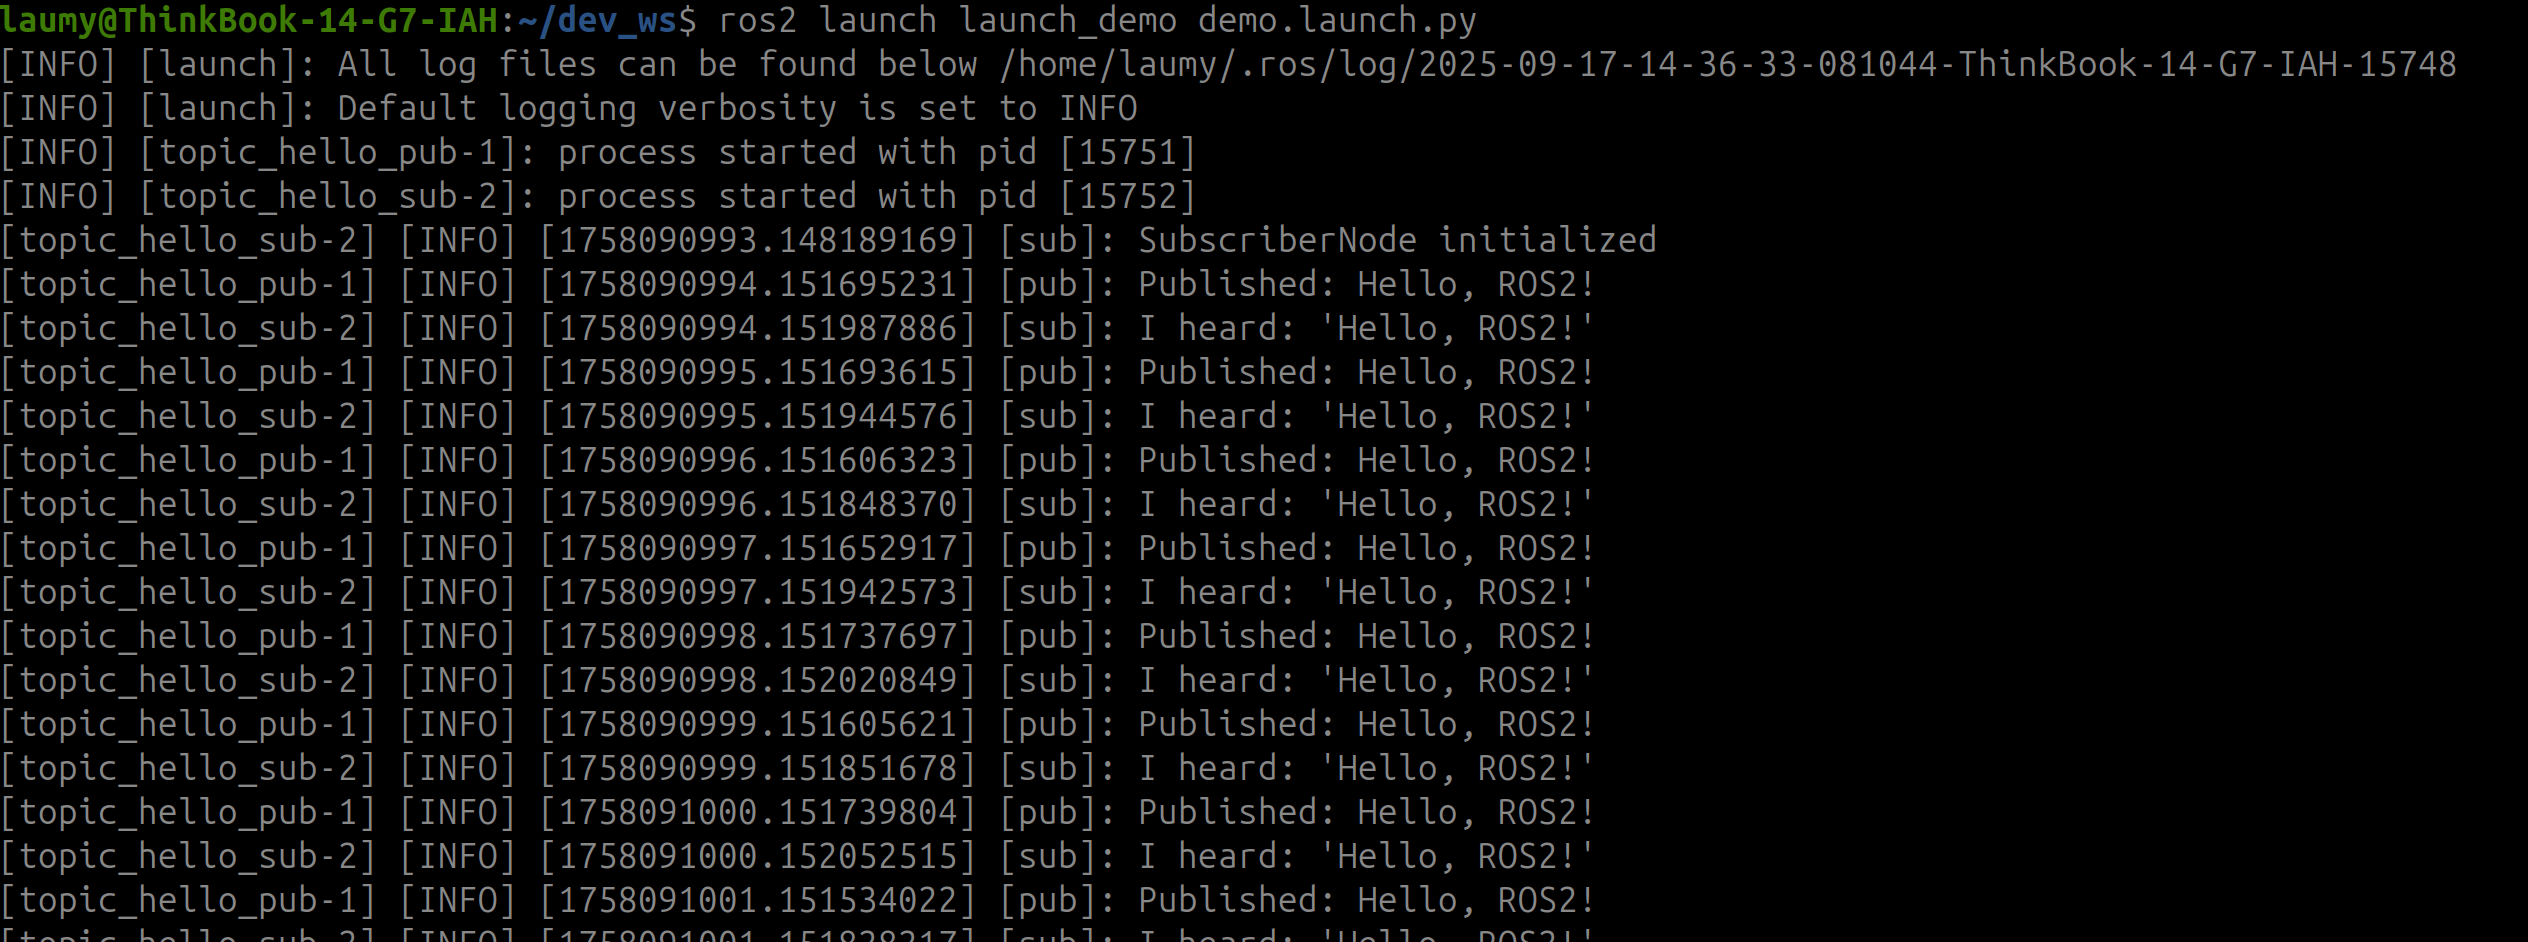
launch 在ROS2中,lauch是一个程序启动器,它的作用是一条命令可以启动多个节点,加载参数文件(YAML),重映射话题/服务/动作名称,条件启动(仿真/真机切换),嵌套调用其他lau
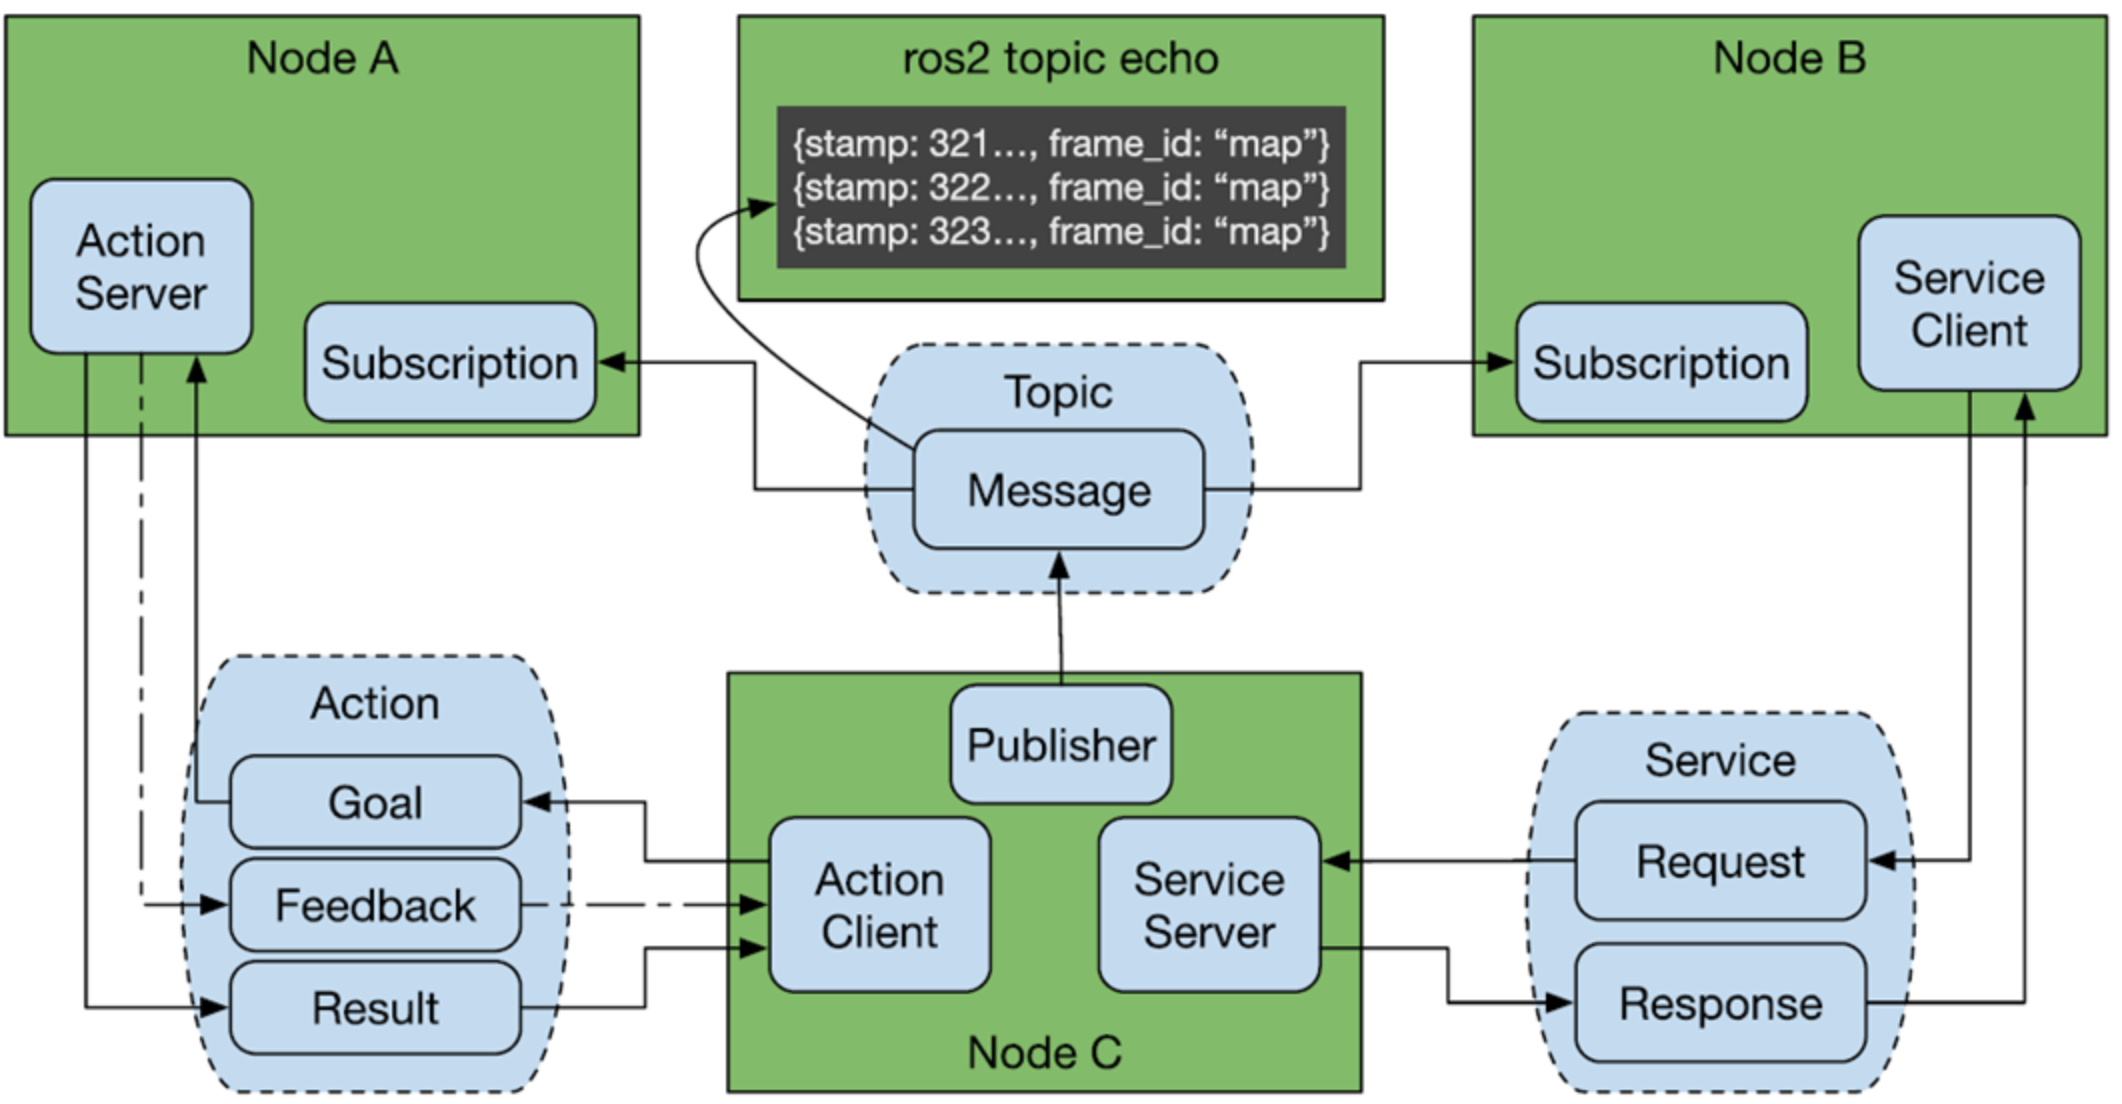
简介 在ROS系统每个节点可以理解为一个进程,更准确的说法它是一个包含了特定功能的独立执行单元。节点在ROS2中通常是一个可执行文件,负责执行特定的任务,如控制机器人、传感器数据处理
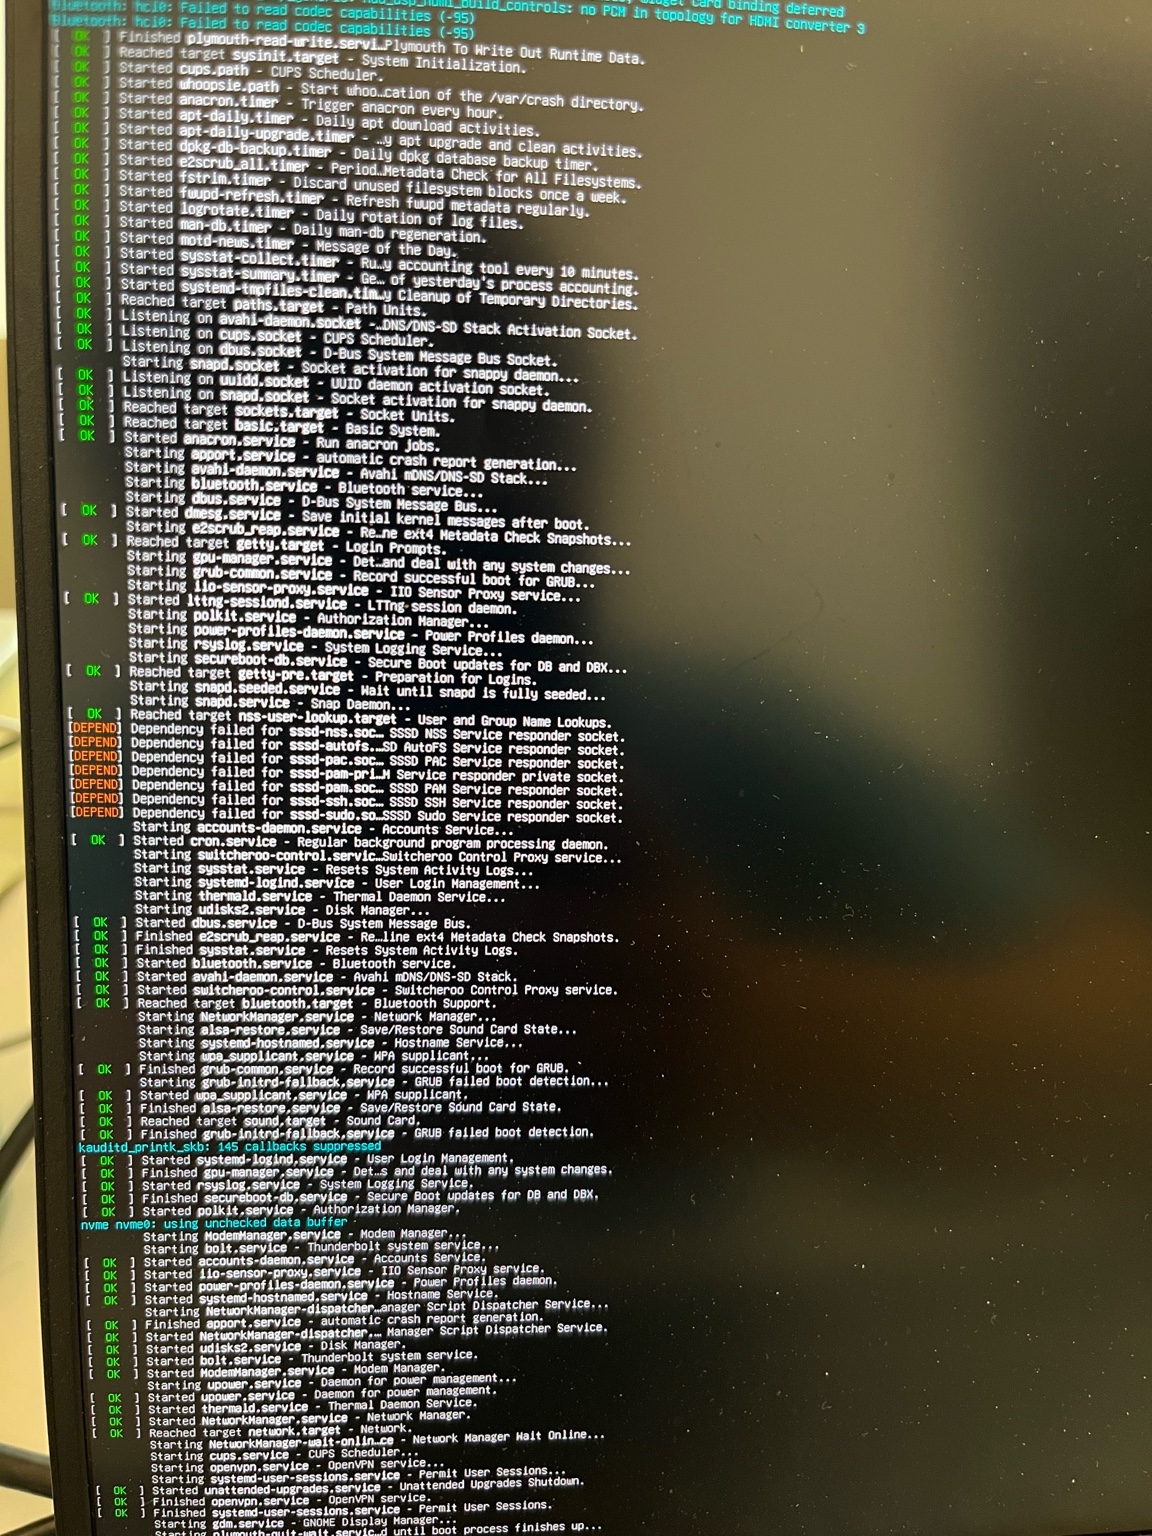
概述 最近发现ubuntu系统24.04.2的版本用着用着休眠熄屏后,突然登录不了,然后重启也进入不了桌面,显示如下: 按Ctrl + Alt + F3也进入不了tty控制台。 解决办法 重启系统进入
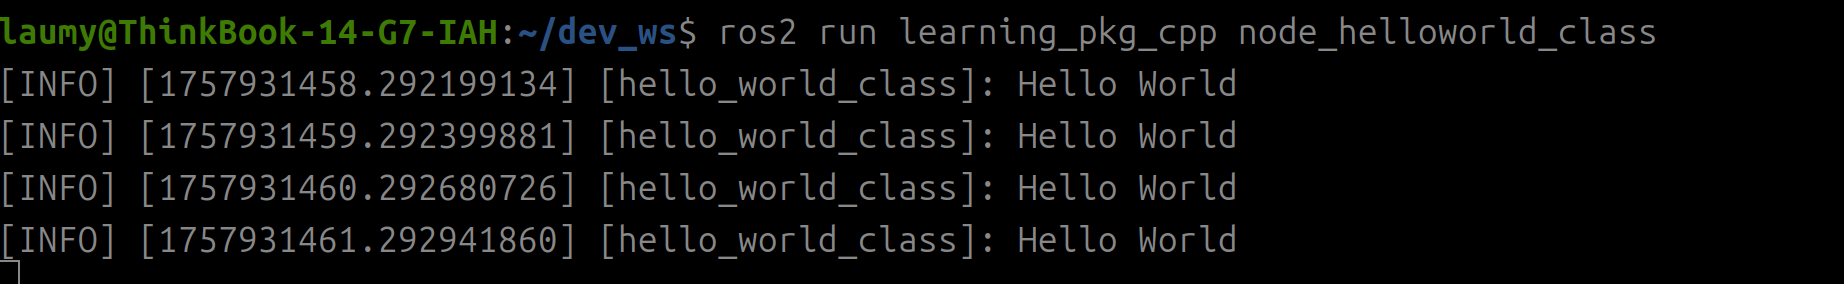
准备 在ROS2中什么是包,什么是节点? 包(Package) 是 ROS 2 的基本构建单元,包含了代码、资源、配置和依赖,组织着机器人的各个功能模块。这个packge可以理解为openwrt的