端侧 AI 与机器人技术雷达|2026-07-31
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
今日必看 VisionPsy-Nano 把小型 VLM 的竞争压到视觉 token 预算 Tether AI Research 在 2026 年 7 月 29 日发布 VisionPsy-Nano 系列:VisionPsy-Nano-460M 主打质量,VisionPsy-Nano-460M-Flash 主打延迟,二
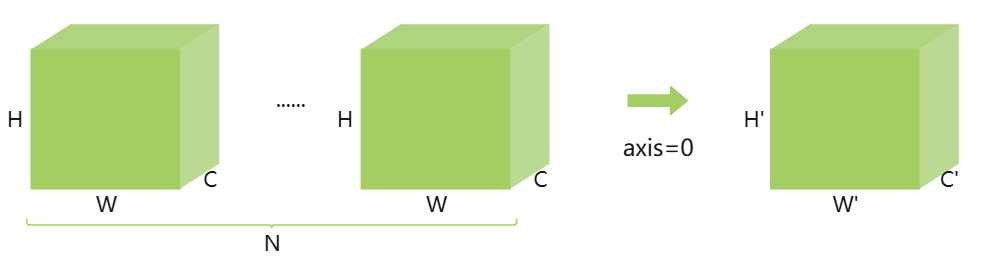
ONNX Runtime介绍 ONNX Runtime不依赖于Pytorch、tensorflow等机器学习训练模型框架。他提供了一种简单的方法,可以在CPU、GPU、NPU上运行模型。通常ONNX
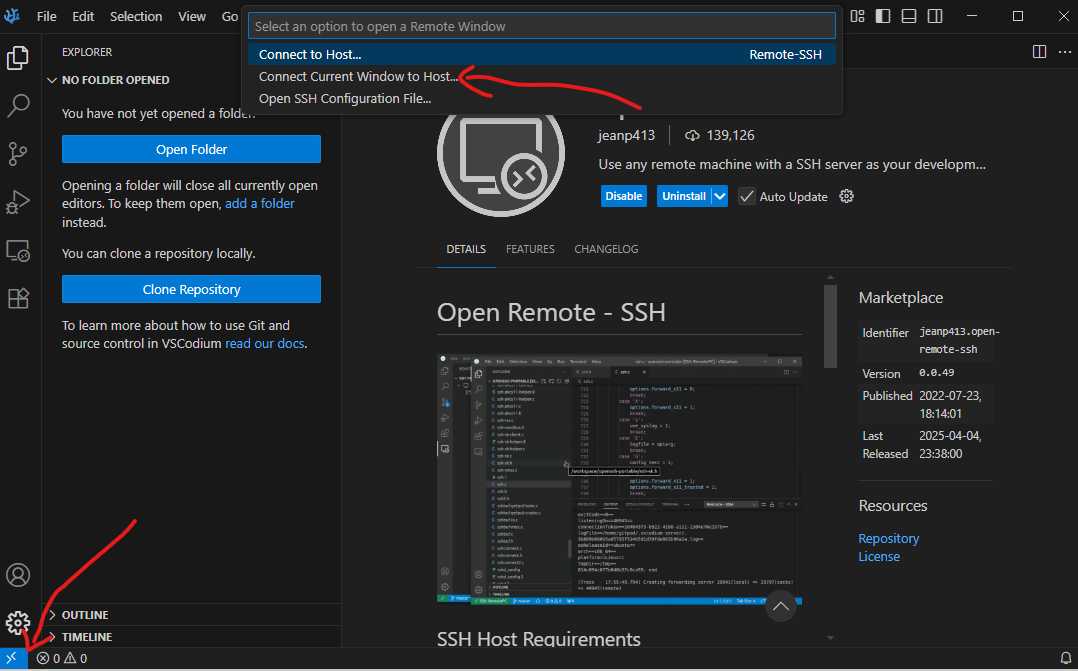
PC上安装vscodium 下载安装vscodium,https://vscodium.com/ 安装Open Remote - SSH插件。 可能要等等比较久,跟网络有关系,如果还是安装不了,可以参考
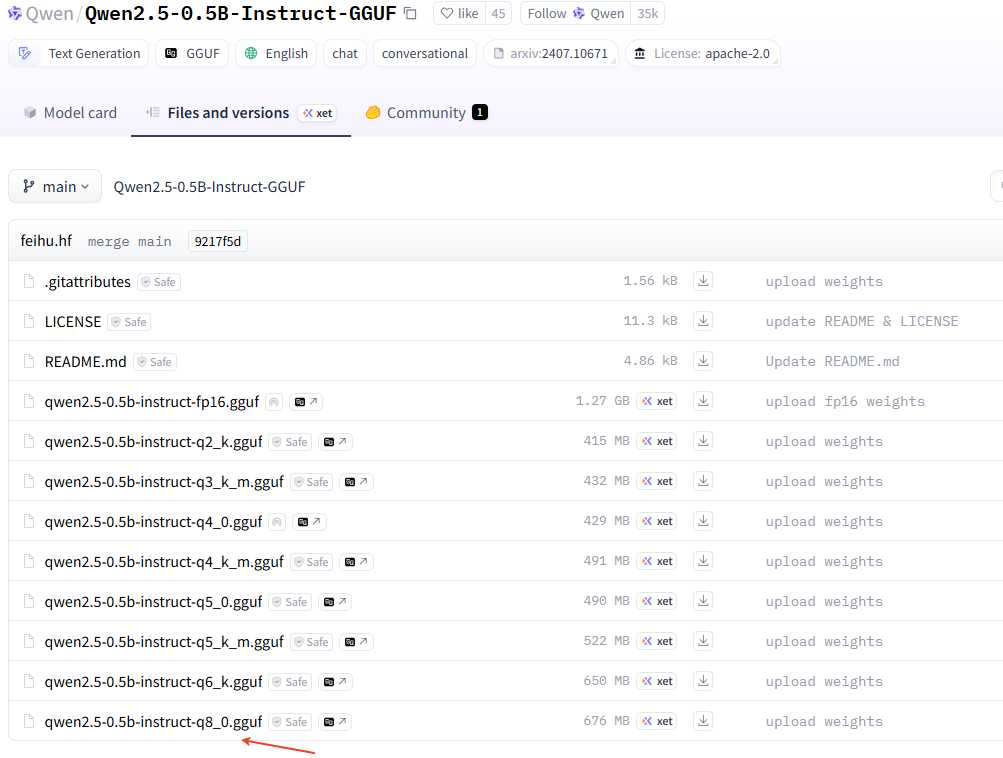
安装llama.cpp 从GitHub上下载官方的源码。 git clone https://github.com/ggml-org/llama.cpp.git cd llama.cpp 使用camke进行编译,先创建build环境 cmake -B build 发现有报错curl没有安装。 -- The C compiler identification …
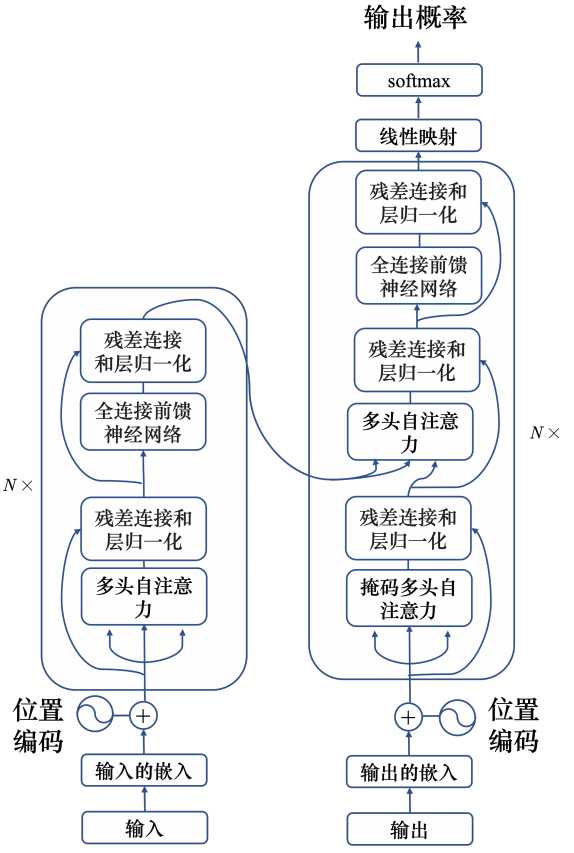
模型结构 transform使用了自注意力机制,由编码器和解码器组成。 编码器 transformer的编码器输入一排向量,输出另外一排同样长度的向量。transformer的编码中加入
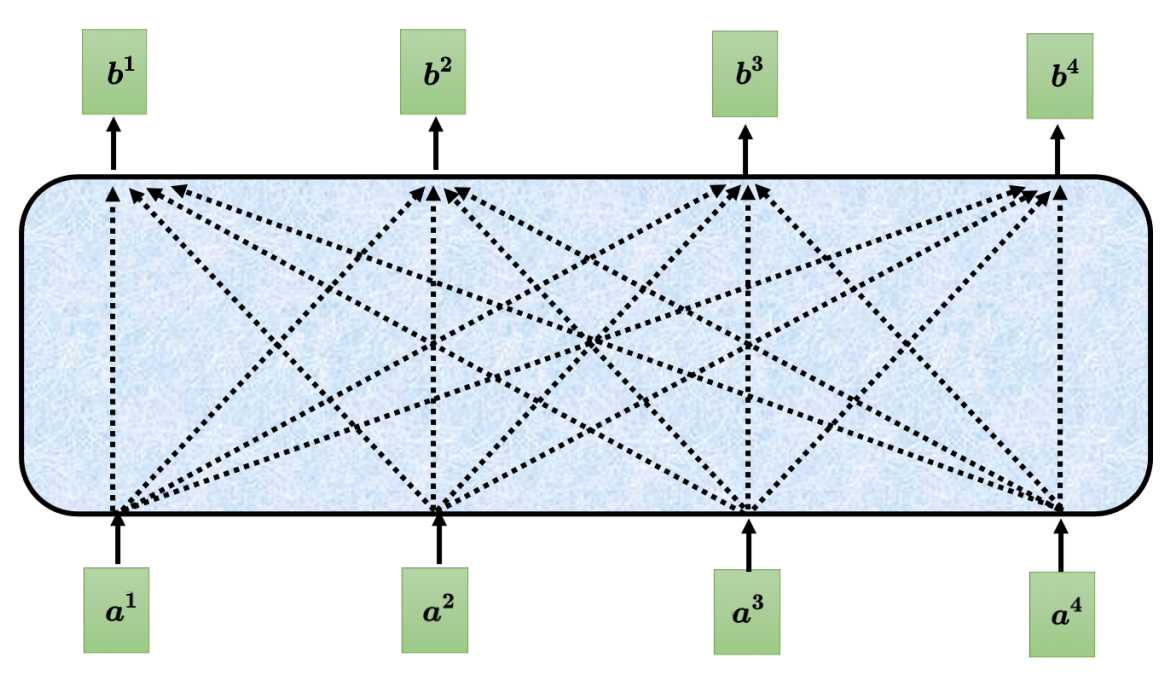
运作原理 自注意力机制要解决的是让机器根据输入序列能根据上下文来理解。举个例子,输入句子为"我有一个苹果手机",对于机器来说这里的"苹果"应该
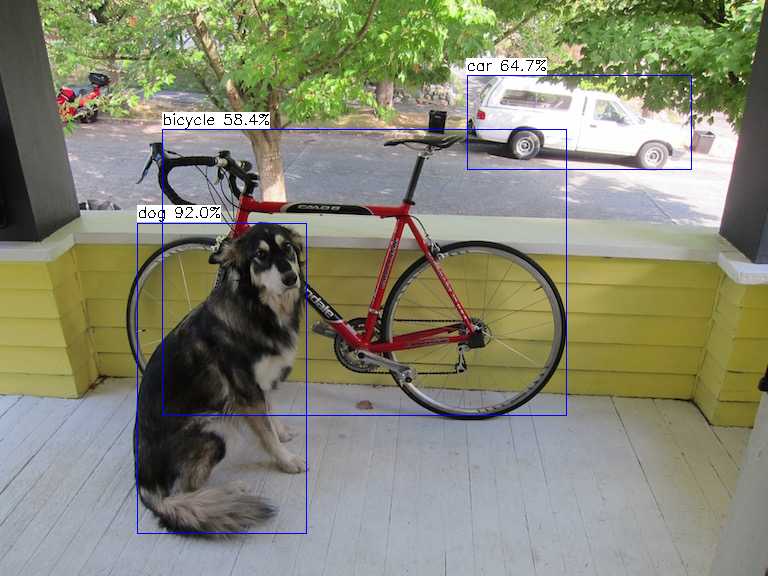
模型流程 1. NPU初始化 NpuUint npu_uint; int ret = npu_uint.npu_init(); 2.根据传入的模型文件,创建网络 NetworkItem yolov5; status = yolov5.network_create(model_file, network_id); vip_create_network() …
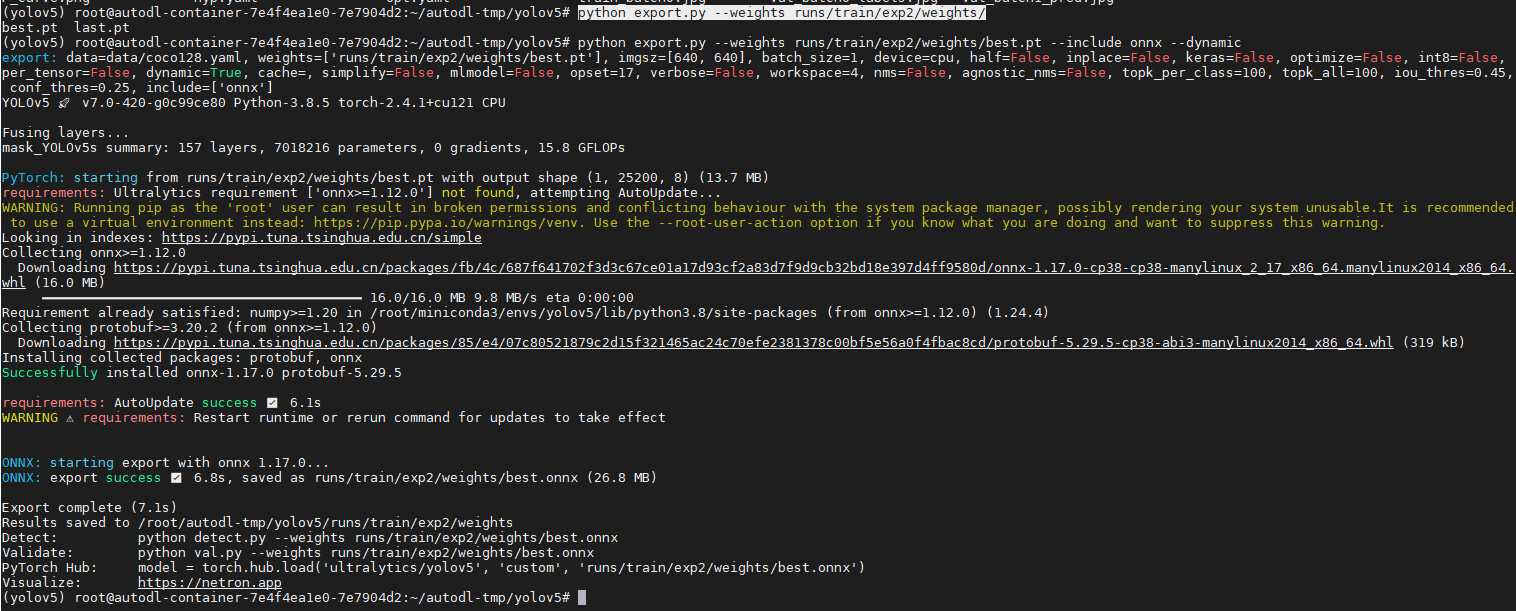
导出 ONNX模型 python export.py --weights runs/train/exp2/weights/ NPU不支持动态输入,使用onnxim工具进行转换为固定输入,先安装onnxsim工具。 pip install onnxsim -i https://pypi.doubanio.com/simple/ 接着进行转换 python -m …
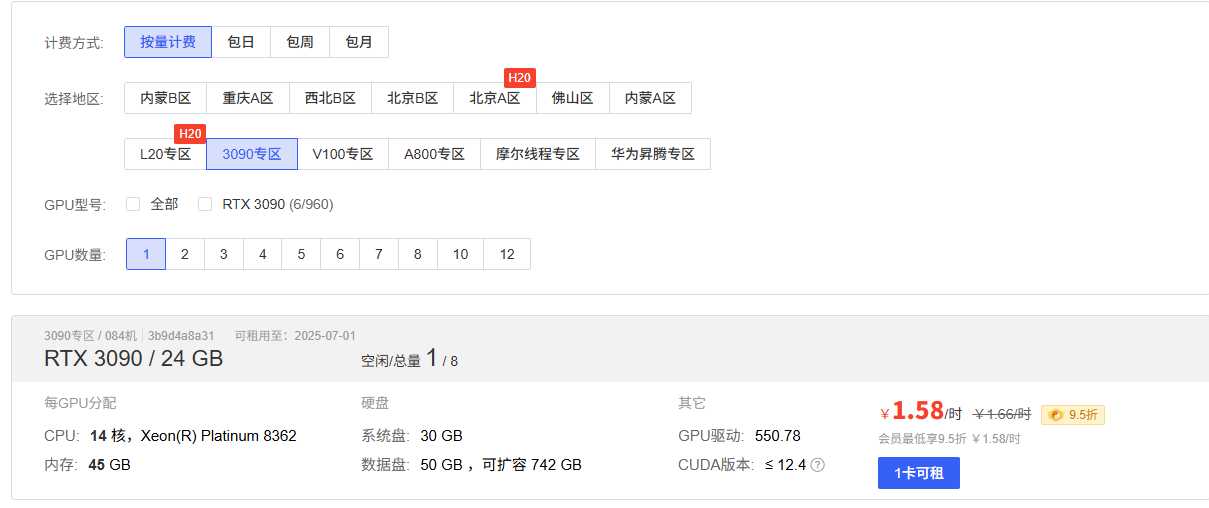
介绍 本文使用AutoDL云服务搭建YOLOv5的运行环境。 获取云服务器 在这个链接上https://www.autodl.com/home订阅服务,这里选择的是按量计费。 镜像选择基础
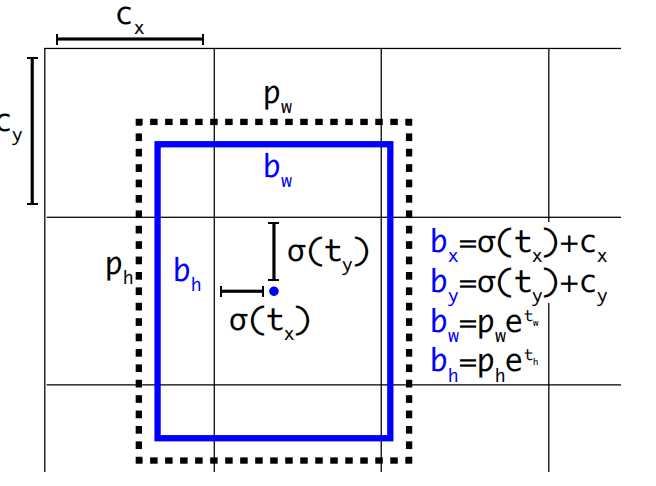
YOLOv2 回顾一下YOLOv1有哪些缺陷? 边界框训练时回归不稳定,导致定位误差大。 每个网格只能预测两个边界框且只能识别一类目标。 小目标检测效果差。 针对以上的问题,YOLOv2进行了改进,下
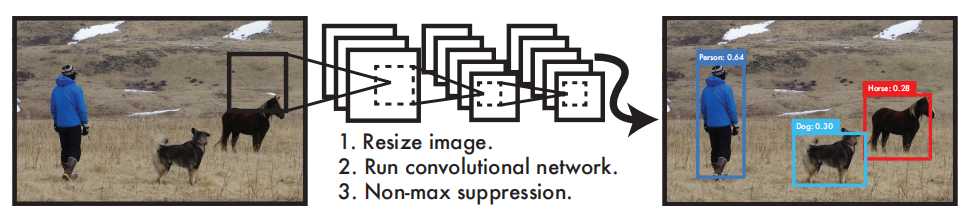
介绍 YOLO在目标视觉检测应用广泛,You Only Look Once的简称。作者期望YOLO能像人一样只需要看一眼就能够立即识别其中的物体、位置及交互关系。能够达到快速、实时检测的效果。 YOLO